بخش تخصصی (۷): RGW — مدل داده روی RADOS: فراداده، bucket index، نسخهبندی، manifest و multipart
حوصله ندارم این فصل در چند خط
- poolهای هر zone بیشتر namespaceهایی درون چند pool مشترکاند و کاربران، bucketها و متادیتایشان آنجا هستند.
- bucket index مجموعهای از اشیای فقط-omap با نام
.dir.<marker>.<shard> است که پس از reshard یک generation هم میگیرد. - bucketهای versioned یک OLH (object logical head) دارند که به نسخهی جاری اشاره میکند.
- manifest، head و tailهای شیء را به poolهای placement و storage classها نگاشت میکند؛ ETag در multipart برابر md5 روی md5 بخشها بههمراه تعداد بخشهاست.
۴۰-۱ پیش از شروع#
فصل ۴ نشان داد RGW هر شیء S3 را در دو جا نگه میدارد (ایندکس bucket و داده) و الگوریتمهای انتخاب shard، reshard، فهرستگیری و نام اشیای head و tail را آورد. این فصل یک لایه پایینتر میرود: فرادادهی کاربر و bucket دقیقاً در کدام pool و namespace است، یک ورودی ایندکس چه فیلدهایی دارد و کلیدهایش در omap چگونه ساخته میشوند، بهروزرسانی دومرحلهای ایندکس چگونه با شکست کنار میآید، نسخهبندی با OLH چگونه پیاده شده، manifest چگونه head و tail را در placement و storage class میچیند، و multipart چگونه بدون کپی داده کامل میشود. فصل با مرجع radosgw-admin تمام میشود. نامها و پیشفرضها با شاخهی main مخزن ceph/ceph (نوامبر ۲۰۲۶) تطبیق داده شدهاند.
۴۰-۱-۱ این فصل به چه سؤالهایی جواب میدهد؟#
- اطلاعات کاربر، کلیدها و bucketها در کدام اشیای RADOS است؟
- ورودی ایندکس یک شیء چه فیلدهایی دارد و کلیدهای
0x80 در omap ایندکس چه هستند؟ - اگر RGW بین نوشتن داده و بهروزرسانی ایندکس از کار بیفتد چه میشود؟
- نسخهی «جاری» یک شیء در bucket نسخهدار چگونه انتخاب میشود؟
- head یک شیء در کدام pool نوشته میشود اگر storage class آن COLD باشد؟
- ETag یک شیء چندبخشی چگونه محاسبه میشود؟
۴۰-۱-۲ پیشنیاز#
فصل ۴ (RGW)، فصل ۱۵ (cls)، فصل ۳۴ (omap و xattr) و فصل ۳۶ (اتمی بودن cls).
۴۰-۲ فراداده: poolها و namespaceها#
هر zone مجموعهای از pool دارد که بیشترشان با namespace درون چند pool مشترک پیاده میشوند (rgw::init_zone_pool_names در rgw_zone.cc). نام کامل با پیشوند zone ساخته میشود؛ برای zone default:
| کاربرد | pool:namespace |
|---|---|
| bucket entrypoint و bucket instance | default.rgw.meta:root |
| کاربر بر اساس uid | default.rgw.meta:users.uid |
| نگاشت access key به کاربر | default.rgw.meta:users.keys |
| نگاشت email و Swift | default.rgw.meta:users.email، users.swift |
| نقشها، account و group، OIDC | default.rgw.meta:roles، accounts، groups، oidc |
| gc، lc، reshard، usage، notif، logging | default.rgw.log:gc، :lc، :reshard، :usage، :notif، :logging |
| datalog، mdlog و bilog trim | default.rgw.log |
| watch/notify میان RGWها | default.rgw.control |
| ایندکس bucketها | default.rgw.buckets.index (از placement) |
| داده | default.rgw.buckets.data (از storage class) |
| فرادادهی multipart | default.rgw.buckets.non-ec (data_extra_pool از placement) |
bucket دو شیء فراداده دارد. entrypoint با نام خود bucket (یا <tenant>/<bucket>) در root فقط به instance فعلی اشاره میکند. instance با نام .bucket.meta.<bucket>:<bucket-id> همهی ویژگیها را دارد: placement، تعداد shard و layout ایندکس، مالک، پرچم versioning و object lock، و xattrهایی مثل policy، lifecycle و CORS. reshard یک instance تازه با bucket-id جدید میسازد و فقط entrypoint را جابهجا میکند.
# مثال: دیدن فرادادهی یک bucket و کاربر
radosgw-admin metadata get bucket:photos
radosgw-admin metadata get bucket.instance:photos:a1b2c3d4-0000-4000-8000-1234567890ab.4123.7
rados -p default.rgw.meta -N users.keys ls | head -3مثال (خروجی کوتاهشده):
{ "key": "bucket:photos",
"data": { "bucket": { "name": "photos", "marker": "a1b2c3d4-...4123.7", "bucket_id": "a1b2c3d4-...4123.7" },
"owner": "alice", "creation_time": "2026-11-02T08:14:33.120Z" } }
AKIAEXAMPLE7Q2WZ3L
AKIAEXAMPLEM9K1D0B
AKIAEXAMPLEP5T8H4Nmarker همان پیشوندی است که نام اشیای داده و ایندکس از آن ساخته میشود (فصل ۴) و پس از reshard تغییر نمیکند، درحالیکه bucket_id تغییر میکند. فهرست users.keys فقط شناسهی access key است؛ کلید محرمانه درون رکورد کاربر است و هرگز نباید در لاگ یا گزارش آورده شود.
۴۰-۳ bucket index#
۴۰-۳-۱ اشیا و کلیدها#
ایندکس هر bucket در اشیای .dir.<marker>.<shard> (یا برای نسلهای پس از reshard .dir.<marker>.<gen>.<shard>) در pool ایندکس است. هر شیء ایندکس فقط omap دارد. header omap آمار shard (تعداد، حجم، حجم واقعی هر category) و نسخهی ایندکس را نگه میدارد. کلیدهای omap چند فضای کلید دارند (cls_rgw.cc):
| فضا | قالب کلید | محتوا |
|---|---|---|
| ورودی معمولی | <name> | rgw_bucket_dir_entry نسخهی جاری (یا شیء نسخهنشده) |
| bilog (حالت InIndex) | 0x80 + 0_ + <index_ver:%011llu>.<osd ver>.<subop> | ورودی bilog برای multisite (فصل ۴۲) |
| instance | 0x80 + 1000_ + <name> + \0i + <instance> | یک نسخه از شیء در bucket نسخهدار |
| OLH | 0x80 + 1001_ + <name> | rgw_bucket_olh_entry: نسخهی جاری و log تغییرات |
| reshard log | 0x80 + 2001_ + … | تغییرهای حین reshard |
چون در UTF-8 هیچ نامی با بایت 0x80 شروع نمیشود (این بایت فقط بایت ادامهی یک نویسهی چندبایتی است)، تابع bi_entry_type در cls rgw با نگاه به بایت اول کلید معمولی را از ویژه جدا میکند. کلیدهای ویژه پس از همهی نامهای ASCII و پیش از نامهایی که با نویسههای غیر ASCII (بایت اول 0xC2 به بعد) شروع میشوند مرتب میشوند؛ ازاینرو فهرستگیری (get_obj_vals) باید بازهی 0x80ها را صریحاً رد کند و فقط «یک اسکن تا ۰x80» کافی نیست.
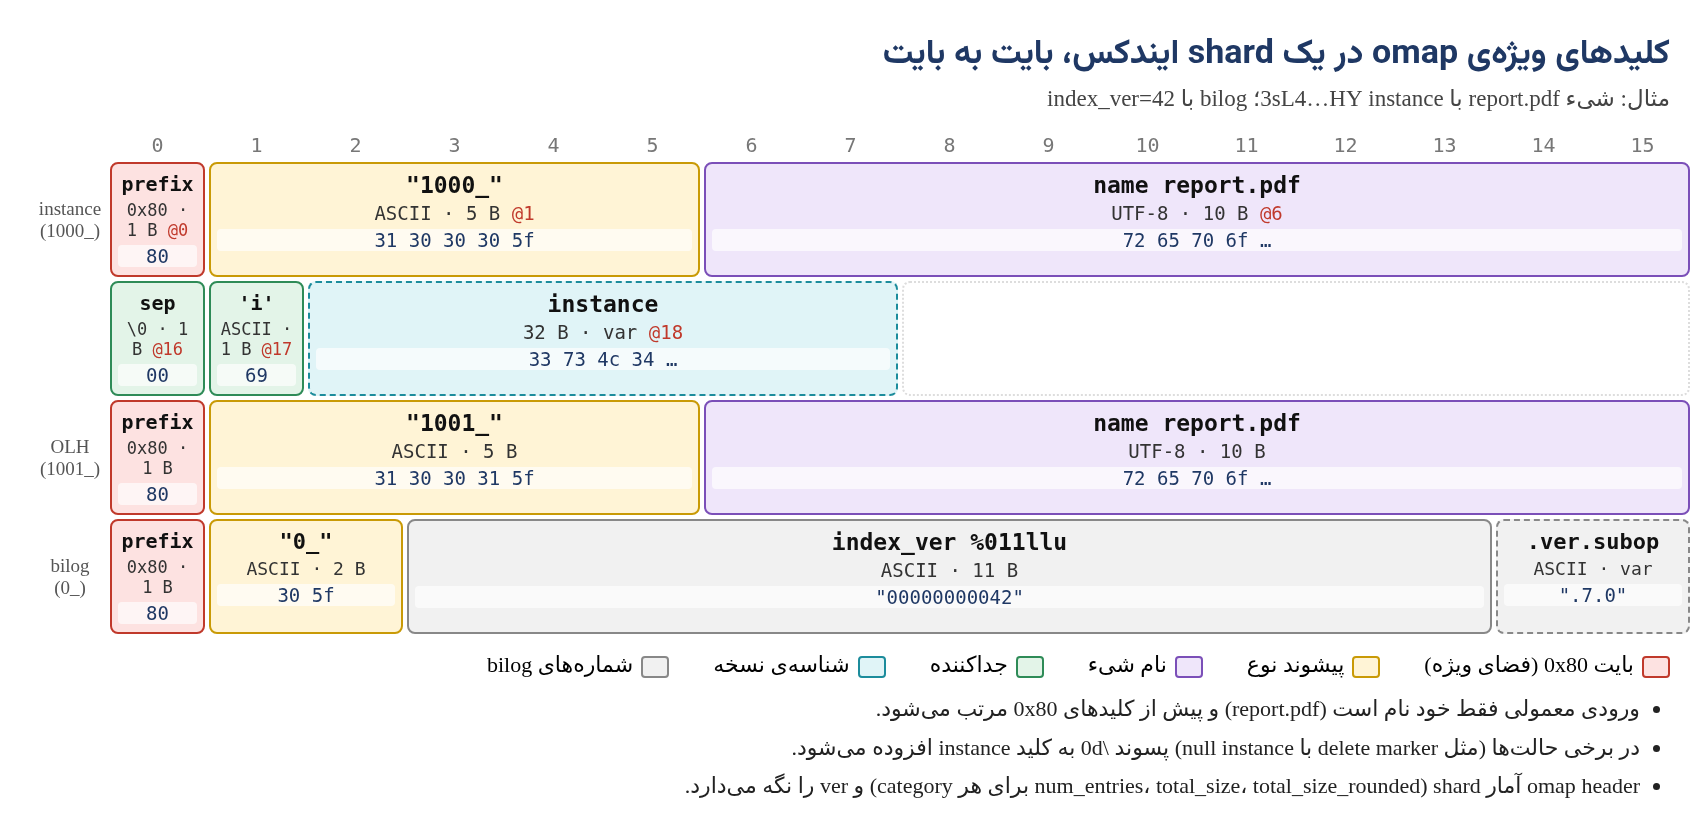
۴۰-۳-۲ ورودی ایندکس#
rgw_bucket_dir_entry این فیلدها را دارد: key (name و instance)، ver (pool و epoch، یعنی نسخهی RADOS شیء head)، locator، exists، meta (category، size، mtime، etag، owner، owner_display_name، content_type، accounted_size، user_data، storage_class، appendable و وضعیت restore)، pending_map (عملیات نیمهتمام)، index_ver، tag، flags (VER، CURRENT، DELETE_MARKER، VER_MARKER) و versioned_epoch.
accounted_size اندازهای است که کاربر دیده (پیش از فشردهسازی یا رمزنگاری) و size اندازهی واقعی ذخیرهشده؛ سهمیه و آمار bucket بر پایهی accounted_size حساب میشوند.
۴۰-۳-۳ بهروزرسانی دومرحلهای#
نوشتن داده و بهروزرسانی ایندکس در دو شیء جدا (و معمولاً دو OSD جدا) است و RADOS تراکنش میانشیئی ندارد. RGW این دو را با یک پروتکل دومرحلهای هماهنگ میکند.
منبع در کد: src/cls/rgw/cls_rgw.cc :: rgw_bucket_prepare_op، rgw_bucket_complete_op، rgw_dir_suggest_changes؛ src/rgw/driver/rados/rgw_rados.cc :: RGWRados::Bucket::UpdateIndex
پیچیدگی: دو فراخوانی cls روی shard ایندکس بهازای هر PUT یا DELETE
pseudocode
PUT key:
    tag = random op tag
    cls rgw.bucket_prepare_op(shard, key, op=ADD, tag)
        entry = read or init(exists=false) ; entry.pending_map[tag] = {PENDING_MODIFY, now, op}
    write head (and tails) to data pool ; get head RADOS version (epoch)
    cls rgw.bucket_complete_op(shard, key, op=ADD, tag, ver=epoch, meta)
        erase pending_map[tag]
        if ver older than entry.ver: skip (stale completion)
        unaccount old entry stats ; entry.meta = meta ; entry.exists = true ; account new
        append bilog entry (if logging enabled)
    on write failure: complete_op(op=CANCEL) → just erase tag (no bilog)
crash between prepare and complete:
    entry stays with stale pending_map ; listing sees pending older than rgw_pending_bucket_index_op_expiration (120 s)
    → RGW checks head object's real state (check_disk_state)
    → cls rgw.dir_suggest_changes(UPDATE or REMOVE) fixes the entry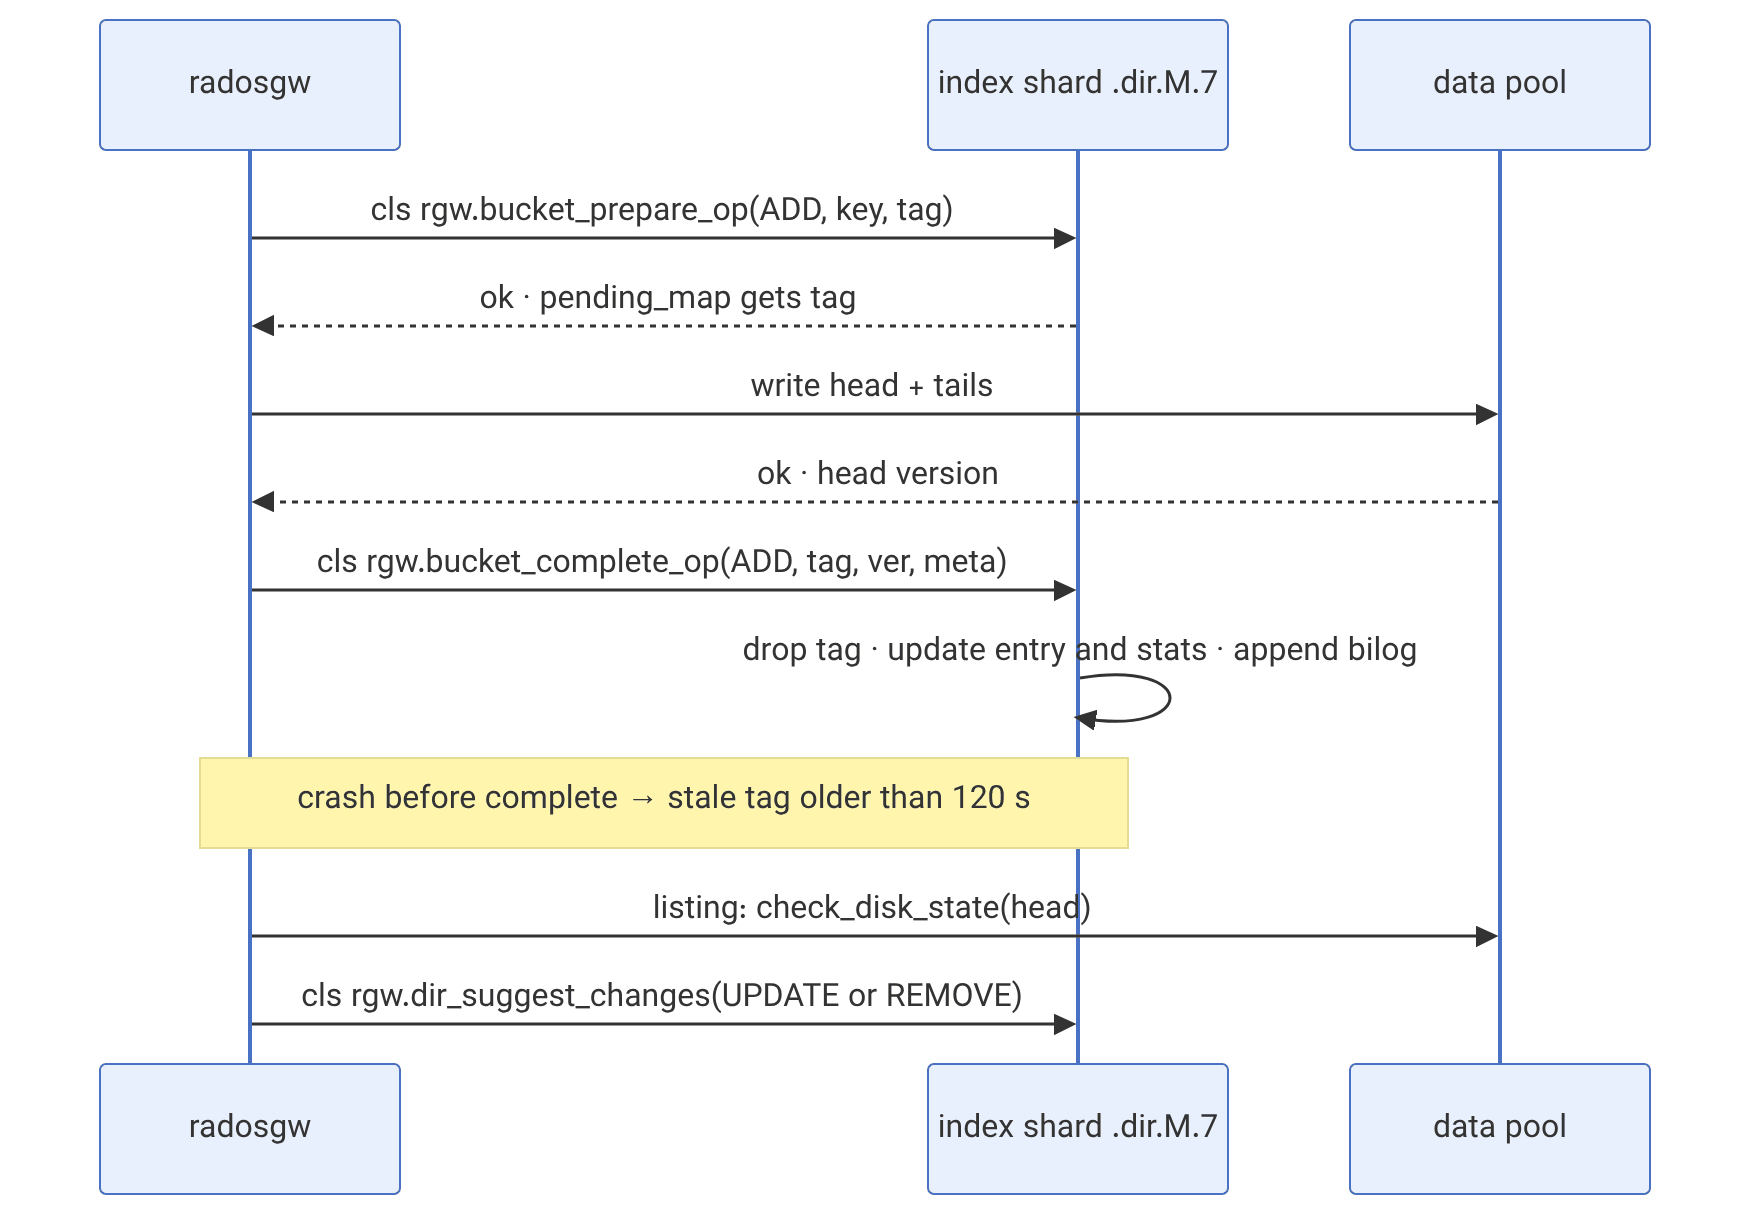
پیامد عملی: ایندکس ممکن است برای مدتی کوتاه با داده ناسازگار باشد (شیء نوشته شده ولی هنوز در فهرست نیست، یا برعکس)، ولی فهرستگیری خودش را ترمیم میکند. radosgw-admin bucket check --fix --check-objects همین بررسی را برای همهی ورودیها انجام میدهد.
۴۰-۴ نسخهبندی و OLH#
در bucket نسخهدار هر نسخه یک شیء head جدا با instance تصادفی (مثلاً 3sL4kqtJlcpXroDTDmJ+rmSpXd3dIbrHY) دارد. نسخهی جاری با یک OLH (object logical head) مشخص میشود: یک ورودی 1001_ در ایندکس و یک شیء head بدون داده با نام اصلی، که در xattrهای user.rgw.olh.info، user.rgw.olh.ver، user.rgw.olh.idtag و user.rgw.olh.pending.* به instance جاری اشاره میکند.
منبع در کد: src/cls/rgw/cls_rgw.cc :: rgw_bucket_link_olh؛ src/rgw/driver/rados/rgw_rados.cc :: RGWRados::set_olh، apply_olh_log
پیچیدگی: چند خواندن و نوشتن omap روی یک shard؛ سپس یک بهروزرسانی xattr روی head OLH
pseudocode
PUT on versioned bucket:
    write instance head object <name> with instance id ; index prepare/complete on 1000_<name>\0i<instance>
    cls rgw.bucket_link_olh(key, olh_tag, delete_marker = false, olh_epoch = 0 or remote epoch):
        candidate_epoch = olh_epoch from multisite, else now in ns   # main
        if olh.start_modify(candidate_epoch):
            promote = newer epoch, or same epoch and instance sorts after current
            if promote: old current loses FLAG_CURRENT ; this instance gets FLAG_CURRENT
                        plain entry <name> now mirrors this instance
            olh.update_log(LINK_OLH, op_tag, key, delete_marker)
            olh.update(key, delete_marker)
        bilog entry LINK_OLH (or LINK_OLH_DM for delete marker)
    RGW then reads OLH log and applies it to the OLH head xattrs (apply_olh_log), then trims the log
DELETE without versionId: link_olh with delete_marker = true (new instance, no data)
DELETE with versionId: unlink_instance ; if it was current → promote next newest
مثال. شیء report.pdf سه بار آپلود و سپس بدون versionId حذف شده است. ایندکس چهار ورودی instance (سه نسخه و یک delete marker با پرچم DELETE_MARKER|CURRENT)، یک ورودی OLH و یک ورودی معمولی دارد. GET report.pdf به OLH نگاه میکند، میبیند نسخهی جاری delete marker است و ۴۰۴ برمیگرداند. GET report.pdf?versionId=<v2> مستقیم head نسخهی دوم را میخواند.
شیئی که پیش از روشن کردن versioning نوشته شده، instance خالی دارد و در API بهصورت versionId=null دیده میشود. نوشتن دوباره در حالت Suspended هم همان null را بازنویسی میکند.
۴۰-۵ manifest، placement و storage class#
۴۰-۵-۱ قواعد چیدمان#
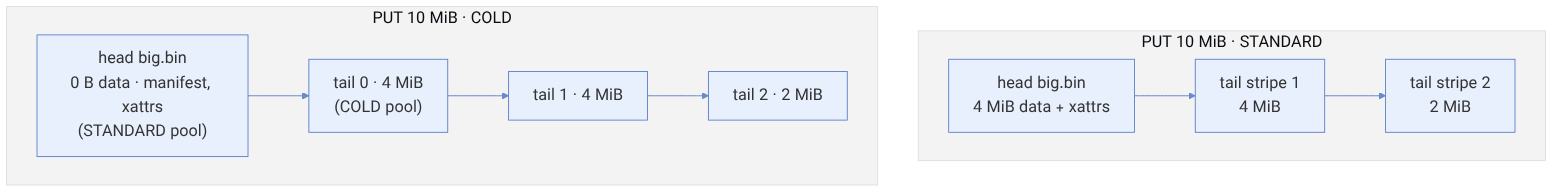
هر bucket یک placement target دارد (از zonegroup) که در zone به سه pool نگاشت میشود: index_pool، data_extra_pool و برای هر storage class یک data_pool (با فشردهسازی اختیاری). head همیشه در pool storage class پیشفرض (STANDARD) placement bucket است؛ اگر شیء storage class دیگری داشته باشد، head فقط فراداده (manifest و xattrها) دارد و همهی داده در tail در pool همان class است.
منبع در کد: src/rgw/driver/rados/rgw_putobj_processor.cc :: AtomicObjectProcessor::prepare؛ src/rgw/rgw_obj_manifest.cc :: set_trivial_rule
پیچیدگی: O(۱) برای ساخت قاعده؛ O(size / stripe) شیء tail
pseudocode
head_pool = data pool of (bucket placement, STANDARD)
max_head_chunk = rgw_max_chunk_size (4 MiB), aligned to pool alignment (EC)
if object storage class != STANDARD:
    tail_pool = data pool of that class ; head_max_size = 0 ; chunk = tail pool max chunk
elif placement.inline_data:
    head_max_size = max_head_chunk ; chunk = max_head_chunk
else: head_max_size = 0
stripe = rgw_obj_stripe_size (4 MiB), aligned
manifest.set_trivial_rule(head_max_size, stripe)
data: first head_max_size bytes → head ; rest → tail objects of `stripe` bytes, written in chunks
xattrs on head: user.rgw.manifest, user.rgw.etag, user.rgw.acl, user.rgw.idtag, user.rgw.tail_tag, user.rgw.storage_class, ...
مثال عددی. یک PUT ۱۰ MiB در کلاس STANDARD: head ۴ MiB داده دارد و دو tail ۴ MiB و ۲ MiB ساخته میشوند (سه شیء RADOS). همان PUT با x-amz-storage-class: COLD: head بدون داده در pool STANDARD و سه tail ۴، ۴ و ۲ MiB در pool COLD. پس حتی برای کلاس سرد، pool STANDARD به ازای هر شیء یک head کوچک دارد؛ این نکته در طراحی ظرفیت pool SSD اهمیت دارد. انتقال lifecycle (فصل ۴۱) هم همین الگو را میسازد: tail جدید در pool مقصد و manifest تازه روی همان head.
۴۰-۶ multipart#
منبع در کد: src/rgw/driver/rados/rgw_sal_rados.cc :: RadosMultipartUpload::init، complete؛ src/rgw/driver/rados/rgw_putobj_processor.cc :: MultipartObjectProcessor::complete؛ src/rgw/rgw_multi.h
پیچیدگی: complete O(P) برای P بخش؛ بدون کپی داده
pseudocode
init(key): upload_id = "2~" + random ; create meta object "<key>.<upload_id>.meta"
           (namespace multipart, data_extra_pool) ; index entry in multipart namespace
upload part n (size >= rgw_multipart_min_part_size 5 MiB, except last):
    write part head "<marker>__multipart_<key>.<upload_id>.<n>" + shadow stripes
    omap set on meta object: key "part." + %08d(n) → RGWUploadPartInfo{num, size, etag, manifest}
complete(list of (n, etag)):
    read part infos from meta omap (sorted thanks to %08d) ; verify each etag and order
    manifest = concatenation of part manifests (no data copy)
    etag = hex(md5(concat(binary md5 of each part))) + "-" + P
    write final head <key> with manifest and attrs ; index prepare/complete
    remove meta object and its index entry ; parts not listed → gc
مثال عددی. سه بخش ۵، ۵ و ۲ MiB که بهترتیب با A، B و C پر شدهاند ETagهای b8fc857a25e7958868c2f003d5e0952d، ba8c3fac0e224c9b79a8e74bebd54654 و bf52955b454974e73c3e2694bd7207c4 دارند. ETag نهایی md5 الحاق ۴۸ بایت دودویی آنهاست: eacd2737fa049d51213f10cdc5732ece-3. این مقدار با md5 کل فایل یکی نیست؛ ابزاری که ETag را با md5 فایل مقایسه میکند باید پسوند -N را بشناسد.
پیشوند 2~ در upload_id نشان میدهد کلیدهای بخشها با %08d و مرتب ذخیره شدهاند. uploadهای قدیمی (پیشوند 2/) بخشها را بدون صفر ابتدایی ذخیره میکردند و complete باید آنها را عددی مرتب میکرد.
۴۰-۷ مرجع radosgw-admin#
| دستور | کاربرد |
|---|---|
radosgw-admin user {create,info,modify,suspend,enable,rm,list} | کاربران |
radosgw-admin key {create,rm} / subuser {create,modify,rm} | کلیدها و subuserها |
radosgw-admin account {create,get,modify,rm} | accountها (IAM) |
radosgw-admin bucket {list,stats,link,unlink,chown,rm} | bucketها |
radosgw-admin bucket check [--fix] [--check-objects] | بررسی و ترمیم ایندکس |
radosgw-admin bucket reshard --bucket B --num-shards N / reshard {add,list,status,process,cancel} | reshard |
radosgw-admin bucket limit check | shardهای پرشده |
radosgw-admin bi {get,list,put,purge} | ورودیهای خام ایندکس (با احتیاط) |
radosgw-admin object stat --bucket B --object K | manifest و xattrهای یک شیء |
radosgw-admin object {rm,unlink,rewrite} | عملیات روی یک شیء |
radosgw-admin quota {set,enable,disable} --quota-scope {user,bucket} / user stats --sync-stats | سهمیه |
radosgw-admin ratelimit {set,get,enable,disable} --ratelimit-scope {user,bucket,anonymous} | محدودیت نرخ |
radosgw-admin gc {list,process} [--include-all] | garbage collection |
radosgw-admin lc {list,get,process,reshard fix} | lifecycle |
radosgw-admin usage {show,trim} | گزارش مصرف (اگر روشن باشد) |
radosgw-admin metadata {list,get,put,rm} SECTION[:KEY] | فرادادهی خام |
radosgw-admin zonegroup placement {list,add,modify} / zone placement {list,add,modify} | placement و storage class |
radosgw-admin {realm,zonegroup,zone,period} ... / sync status | multisite (فصل ۴۲) |
radosgw-admin orphans / rgw-orphan-list | یافتن اشیای یتیم در pool داده |
# مثال: manifest یک شیء 10 MiB در STANDARD
radosgw-admin object stat --bucket photos --object big.bin | jq '.manifest | {obj_size, head_size, max_head_size, rules}'مثال (خروجی):
{
"obj_size": 10485760,
"head_size": 4194304,
"max_head_size": 4194304,
"rules": [ { "key": 0, "val": { "start_part_num": 0, "start_ofs": 4194304, "part_size": 0,
"stripe_max_size": 4194304, "override_prefix": "" } } ]
}۴۰-۸ تنظیم و عیبیابی#
- فهرستگیری کند و
bucket stats نادرست: ورودیهای pending قدیمی زیادند. radosgw-admin bucket check --check-objects --fix را در زمان خلوت اجرا کنید. - large omap در pool ایندکس: shard بیش از
rgw_max_objs_per_shard (۱۰۰۰۰۰) ورودی دارد یا (در حالت InIndex) bilog trim نشده است. bucket limit check و bilog list را ببینید (فصل ۴۲). - pool STANDARD با وجود کلاس سرد پر میشود: هر شیء یک head در STANDARD دارد؛ برای میلیاردها شیء کوچک این خودش حجم و تعداد شیء زیادی است.
- فضای pool داده آزاد نمیشود: tailهای حذفشده منتظر gc هستند (پیشفرض دستکم ۲ ساعت؛ فصل ۴۱).
gc list --include-all را ببینید. - multipartهای رهاشده: فقط lifecycle با
AbortIncompleteMultipartUpload یا radosgw-admin bucket rm --purge-objects آنها را پاک میکند؛ rados ls روی data_extra_pool تعدادشان را نشان میدهد.
۴۰-۹ تکمیلی و بهروز#
- در شاخهی main،
epoch نسخهها در link_olh از زمان جاری به نانوثانیه گرفته میشود (مگر از multisite بیاید). نسخههای قدیمیتر رفتار دیگری داشتند و همین در مقایسهی نسخهها میان zoneها اهمیت دارد. - گزینهی
inline_data در placement (پیشفرض روشن) تعیین میکند head داده داشته باشد یا نه؛ خاموش کردن آن برای poolهای EC که head کوچک را بد نگه میدارند سودمند است. - در شاخهی main، bucketهای جدید بهطور پیشفرض bilog را بهجای omap ایندکس در FIFO جدا نگه میدارند (
rgw_default_bucket_bilog_type = fifo)؛ کلیدهای 0_ فقط در حالت inindex و bucketهای قدیمی دیده میشوند. - poolهای
:accounts، :groups و :vector و dedup_pool در نسخههای جدید اضافه شدهاند؛ پیش از تکیه بر آنها نسخهی خود را بررسی کنید.
۴۰-۱۰ تمرین عملی#
- ۱. یک bucket بسازید و با
rados -p default.rgw.meta -N root ls entrypoint و instance آن را پیدا کنید. پس از bucket reshard دوباره نگاه کنید. - ۲. با
rados -p default.rgw.buckets.index listomapkeys .dir.<marker>.0 | xxd | head کلیدهای 0x80 را در یک bucket نسخهدار ببینید. - ۳. یک شیء ۱۰ MiB را یک بار در STANDARD و یک بار در COLD آپلود کنید و با
object stat و rados ls جای head و tailها را مقایسه کنید. - ۴. یک آپلود سهبخشی انجام دهید، ETag نهایی را با محاسبهی دستی (md5 الحاق md5ها) تطبیق دهید.
۴۰-۱۱ پرسشهای مرور#
- ۱. entrypoint و instance یک bucket چه فرقی دارند و reshard کدام را عوض میکند؟
- ۲. کلید ورودی bilog در omap ایندکس چه ساختاری دارد؟
- ۳. چرا کلیدهای ویژه با بایت ۰x80 شروع میشوند؟
- ۴.
size و accounted_size در ورودی ایندکس چه فرقی دارند؟ - ۵. اگر RGW پس از prepare و نوشتن داده ولی پیش از complete از کار بیفتد، ورودی چگونه ترمیم میشود؟
- ۶. OLH چیست و در کجا ذخیره میشود؟
- ۷. حذف بدون versionId در bucket نسخهدار چه میکند؟
- ۸. head یک شیء COLD در کدام pool است و چه دارد؟
- ۹. ETag آپلود سهبخشی چگونه ساخته میشود؟
- ۱۰. پیشوند
2~ در upload_id چه چیزی را نشان میدهد؟
پاسخ این پرسشها در پیوست ه: پاسخ پرسشها آمده است. پاسخ پرسشهای این فصل →
۴۰-۱۲ منابع این فصل#
- cls_rgw.cc و cls_rgw_types.h
https://github.com/ceph/ceph/blob/main/src/cls/rgw/cls_rgw.cc - rgw_zone.cc (نام poolها
https://github.com/ceph/ceph/blob/main/src/rgw/rgw_zone.cc - rgw_putobj_processor.cc
https://github.com/ceph/ceph/blob/main/src/rgw/driver/rados/rgw_putobj_processor.cc - rgw_sal_rados.cc (multipart
https://github.com/ceph/ceph/blob/main/src/rgw/driver/rados/rgw_sal_rados.cc - مستند bucket index و layout
https://docs.ceph.com/en/latest/dev/radosgw/bucket_index/ - مستند placement و storage class
https://docs.ceph.com/en/latest/radosgw/placement/ - radosgw-admin
https://docs.ceph.com/en/latest/man/8/radosgw-admin/